
UNIQA CRO Team

Simulation league · Croatia · RoboCup 2026

Document register

  1. Poster1 pagePublished
  2. Presentation videoYouTubePublished
  3. Bill of materials111 KBPublished
  4. Team description paper395 KBPublished
  5. Engineering journal195 KBPublished
  6. Source code5.4 MB · GitHubPublished

Sharing each document is the team's decision. “Not shared” means this team chose not to publish it, or did not submit one — not that it is missing from the archive.
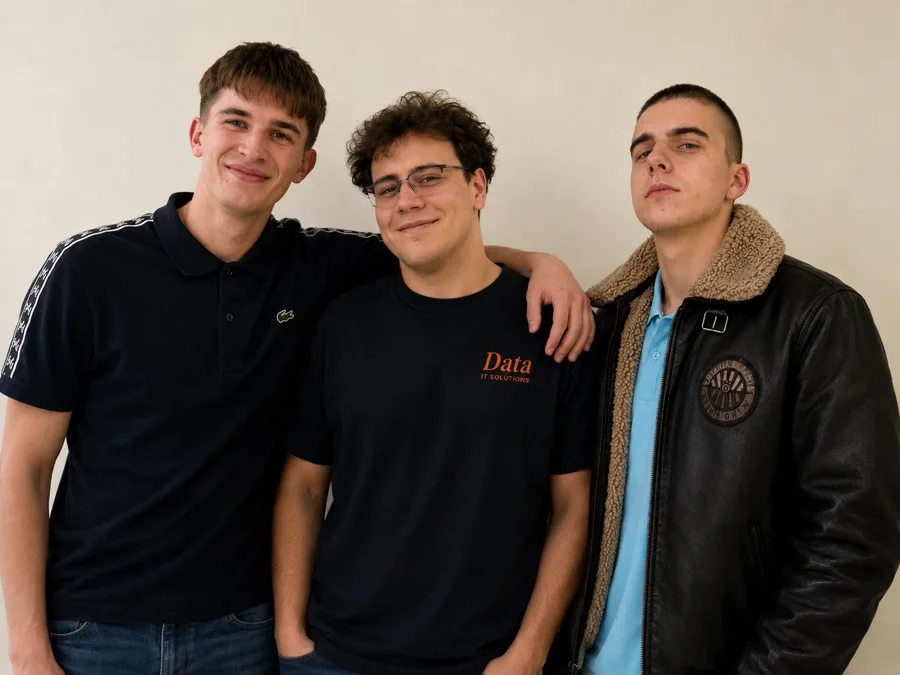
The UNIQA CRO Team team

In their words

The UNIQA CRO Team RoboCraft has developed a fully autonomous robot for the Erebus Rescue Simulation platform. The robot navigates procedurally generated four-room mazes, builds an accurate occupancy-grid map, and detects wall-mounted victims and hazmat signs without human intervention.

Navigation is driven by a modified A* path planner on a sparse-dictionary grid whose cells store a 5x5 typed matrix. Wall detection uses a 512-ray LiDAR with a 3-ray noise filter and 20 named distance ranges. Multi-room exploration is managed via colour-sensor-based tunnel detection with automatic room-transition logic.

Victim detection combines a YOLOv8 neural network trained on Erebus data with a six-stage false-positive filter cascade including a pixel-level wall-rejection pre-filter, bounding-box geometry checks, and ROI colour analysis. A position-aware deduplication system prevents duplicate reports.

Map submission applies a nine-stage post-processing pipeline including BFS phantom-wall removal and a Room 4 bounding-box fill algorithm. A universal exception safety net ensures the robot always submits a valid map. The controller is approximately 3 200 lines of Python 3 using NumPy, OpenCV, PyTorch, and Ultralytics YOLO.

Poster
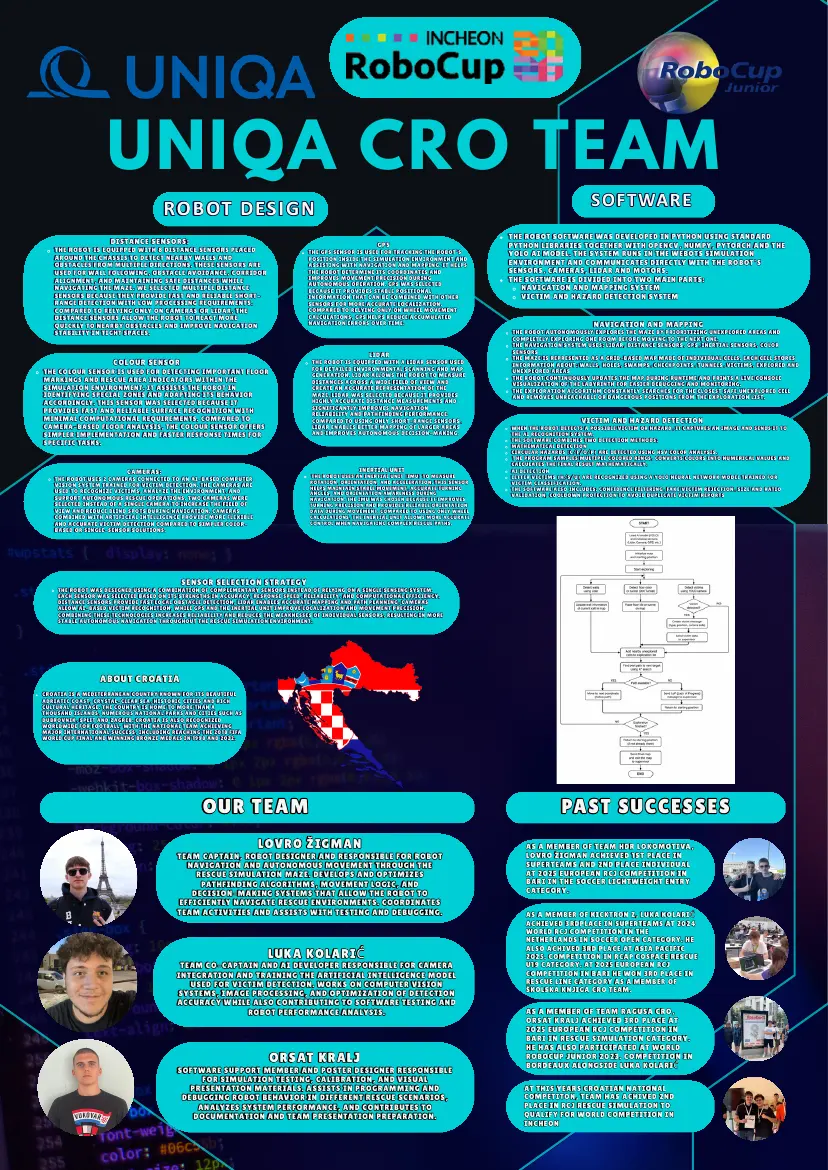
Read the text of this document — 6591 words
UNIQA CRO TEAM
                                                                 ROBOT DESIGN
                                                                 ROBOT DESIGN                                                                                                                                                                                                          SOFTWARE
                                                                                                                                                                                                                                                                                       SOFTWARE
                                                                                                                                                                                                                                          THE ROBOT SOFTWARE WAS DEVELOPED IN PYTHON USING STANDARD
                                                                                                                                                                                                                                          T H E R O B O T S O F T WA R E WA S D E V E L O P E D I N PY T H O N U S I N G S TA N D A R D
                                    DISTANCE SENSORS:
                                    D I S TA N C E S E N S O R S :
                                                                                                                                                                                    GPS
                                                                                                                                                                                    GPS                                                   PYTHON LIBRARIES TOGETHER WITH OPENCV, NUMPY, PYTORCH AND THE
                                                                                                                                                                                                                                          PY T H O N L I B R A R I E S T O G E T H E R W I T H O P E N C V , N U M PY , PY T O R C H A N D T H E
      THE ROBOT IS EQUIPPED WITH 8 DISTANCE SENSORS PLACED                                                                                    THE GPS SENSOR IS USED FOR TRACKING THE ROBOT’S                                             YOLO AI MODEL. THE SYSTEM RUNS IN THE WEBOTS SIMULATION
      T H E R O B O T I S E Q U I P P E D W I T H 8 D I S TA N C E S E N S O R S P L A C E D
                                                                                                                                              THE GPS SENSOR IS USED FOR TRACKING THE ROBOT’S
                                                                                                                                                                                                                                          Y O L O A I M O D E L . T H E S Y S T E M R U N S I N T H E W E B O T S S I M U L AT I O N
      AROUND THE CHASSIS TO DETECT NEARBY WALLS AND
      A R O U N D T H E C H A S S I S T O D E T E C T N E A R B Y WA L L S A N D                                                              POSITION INSIDE THE SIMULATION ENVIRONMENT AND
                                                                                                                                                                                                                                          ENVIRONMENT AND COMMUNICATES DIRECTLY WITH THE ROBOT’S
                                                                                                                                              P O S I T I O N I N S I D E T H E S I M U L AT I O N E N V I R O N M E N T A N D

      OBSTACLES FROM MULTIPLE DIRECTIONS. THESE SENSORS ARE
      O B S TA C L E S F R O M M U LT I P L E D I R E C T I O N S . T H E S E S E N S O R S A R E                                             ASSISTING WITH NAVIGATION AND MAPPING. IT HELPS
                                                                                                                                              A S S I S T I N G W I T H N AV I G AT I O N A N D M A P P I N G . I T H E L P S
                                                                                                                                                                                                                                          E N V I R O N M E N T A N D C O M M U N I C AT E S D I R E C T LY W I T H T H E R O B O T ’ S

      USED FOR WALL FOLLOWING, OBSTACLE AVOIDANCE, CORRIDOR
      U S E D F O R WA L L F O L L O W I N G , O B S TA C L E AV O I D A N C E , C O R R I D O R
                                                                                                                                              THE ROBOT DETERMINE ITS COORDINATES AND
                                                                                                                                              T H E R O B O T D E T E R M I N E I T S C O O R D I N AT E S A N D                          SENSORS, CAMERAS, LIDAR AND MOTORS.
                                                                                                                                                                                                                                          SENSORS, CAMERAS, LIDAR AND MOTORS.

      ALIGNMENT, AND MAINTAINING SAFE DISTANCES WHILE
      A L I G N M E N T , A N D M A I N TA I N I N G S A F E D I S TA N C E S W H I L E
                                                                                                                                              IMPROVES MOVEMENT PRECISION DURING
                                                                                                                                              IMPROVES MOVEMENT PRECISION DURING
                                                                                                                                                                                                                                          THE SOFTWARE IS DIVIDED INTO TWO MAIN PARTS:
                                                                                                                                                                                                                                          T H E S O F T W A R E I S D I V I D E D I N T O T W O M A I N PA R T S :
                                                                                                                                              AUTONOMOUS OPERATION. GPS WAS SELECTED
      NAVIGATING THE MAZE. WE SELECTED MULTIPLE DISTANCE                                                                                                                                                                                     NAVIGATION AND MAPPING SYSTEM
                                                                                                                                              A U T O N O M O U S O P E R AT I O N . G P S WA S S E L E C T E D
      N AV I G AT I N G T H E M A Z E . W E S E L E C T E D M U LT I P L E D I S TA N C E                                                                                                                                                      N AV I G AT I O N A N D M A P P I N G S Y S T E M
                                                                                                                                              BECAUSE IT PROVIDES STABLE POSITIONAL
                                                                                                                                              B E C A U S E I T P R O V I D E S S TA B L E P O S I T I O N A L

      SENSORS BECAUSE THEY PROVIDE FAST AND RELIABLE SHORT-
      S E N S O R S B E C A U S E T H E Y P R O V I D E FA S T A N D R E L I A B L E S H O R T -
                                                                                                                                              INFORMATION THAT CAN BE COMBINED WITH OTHER
                                                                                                                                              I N F O R M AT I O N T H AT C A N B E C O M B I N E D W I T H O T H E R                        VICTIM AND HAZARD DETECTION SYSTEM
                                                                                                                                                                                                                                               VICTIM AND HAZARD DETECTION SYSTEM

      RANGE DETECTION WITH LOW PROCESSING REQUIREMENTS.
      RANGE DETECTION WITH LOW PROCESSING REQUIREMENTS.                                                                                       SENSORS FOR MORE ACCURATE LOCALIZATION.
                                                                                                                                              S E N S O R S F O R M O R E A C C U R AT E L O C A L I Z AT I O N .

      COMPARED TO RELYING ONLY ON CAMERAS OR LIDAR, THE
      C O M PA R E D T O R E L Y I N G O N L Y O N C A M E R A S O R L I D A R , T H E                                                        COMPARED TO RELYING ONLY ON WHEEL MOVEMENT
                                                                                                                                              C O M PA R E D T O R E L Y I N G O N L Y O N W H E E L M O V E M E N T

      DISTANCE SENSORS ALLOW THE ROBOT TO REACT MORE
      D I S TA N C E S E N S O R S A L L O W T H E R O B O T T O R E A C T M O R E
                                                                                                                                              CALCULATIONS, GPS HELPS REDUCE ACCUMULATED
                                                                                                                                              C A L C U L AT I O N S , G P S H E L P S R E D U C E A C C U M U L AT E D

      QUICKLY TO NEARBY OBSTACLES AND IMPROVE NAVIGATION
      Q U I C K LY T O N E A R B Y O B S TA C L E S A N D I M P R O V E N AV I G AT I O N
                                                                                                                                              NAVIGATION ERRORS OVER TIME.
                                                                                                                                              N AV I G AT I O N E R R O R S O V E R T I M E .
                                                                                                                                                                                                                                                                                       NAVIGATION AND MAPPING
                                                                                                                                                                                                                                                                                       N AV I G A T I O N A N D M A P P I N G

      STABILITY IN TIGHT SPACES.
      S T A B I L I T Y I N T I G H T S PA C E S .                                                                                                                                                                                         THE ROBOT AUTONOMOUSLY EXPLORES THE MAZE BY PRIORITIZING UNEXPLORED AREAS AND
                                                                                                                                                                                                                                           T H E R O B O T A U T O N O M O U S LY E X P L O R E S T H E M A Z E B Y P R I O R I T I Z I N G U N E X P L O R E D A R E A S A N D

                                                                                                                                                                                                                                           COMPLETELY EXPLORING ONE ROOM BEFORE MOVING TO THE NEXT ONE.
                                                                                                                                                                                                                                           C O M P L E T E LY E X P L O R I N G O N E R O O M B E F O R E M O V I N G T O T H E N E X T O N E .

                                                                                                                                                                                                                                           THE NAVIGATION SYSTEM USES: LIDAR, DISTANCE SENSORS, GPS, INERTIAL SENSORS, COLOR
                                                                                                                                                                                                                                           T H E N AV I G AT I O N S Y S T E M U S E S : L I D A R , D I S TA N C E S E N S O R S , G P S , I N E R T I A L S E N S O R S , C O L O R

                                                                                                                                                                                                                                           SENSORS
                                                                                                                                                                               LIDAR
                                                                                                                                                                                                                                           THE MAZE IS REPRESENTED AS A GRID-BASED MAP MADE OF INDIVIDUAL CELLS. EACH CELL STORES
                                      COLOUR SENSOR
                                                                                                                                                                                                                                           THE MAZE IS REPRESENTED AS A GRID-BASED MAP MADE OF INDIVIDUAL CELLS. EACH CELL STORES

                                      COLOUR SENSOR                                                                                            THE ROBOT IS EQUIPPED WITH A LIDAR SENSOR USED
                                                                                                                                               THE ROBOT IS EQUIPPED WITH A LIDAR SENSOR USED
                                                                                                                                                                                                                                           INFORMATION ABOUT: WALLS, HOLES, SWAMPS, CHECKPOINTS, TUNNELS, VICTIMS, EXPLORED AND
                                                                                                                                                                                                                                           I N F O R M AT I O N A B O U T : WA L L S , H O L E S , S WA M P S , C H E C K P O I N T S , T U N N E L S , V I C T I M S , E X P L O R E D A N D
                                                                                                                                               FOR DETAILED ENVIRONMENTAL SCANNING AND MAP
THE COLOUR SENSOR IS USED FOR DETECTING IMPORTANT FLOOR
T H E C O L O U R S E N S O R I S U S E D F O R D E T E C T I N G I M P O R TA N T F L O O R
                                                                                                                                               F O R D E TA I L E D E N V I R O N M E N TA L S C A N N I N G A N D M A P
                                                                                                                                                                                                                                           UNEXPLORED AREAS
                                                                                                                                                                                                                                           UNEXPLORED AREAS
                                                                                                                                               GENERATION. LIDAR ALLOWS THE ROBOT TO MEASURE
                                                                                                                                               G E N E R AT I O N . L I D A R A L L O W S T H E R O B O T T O M E A S U R E
                                                                                                                                                                                                                                           THE ROBOT CONTINUOUSLY UPDATES THE MAP DURING RUNTIME AND PRINTS A LIVE CONSOLE
MARKINGS AND RESCUE AREA INDICATORS WITHIN THE
M A R K I N G S A N D R E S C U E A R E A I N D I C AT O R S W I T H I N T H E
                                                                                                                                               DISTANCES ACROSS A WIDE FIELD OF VIEW AND
                                                                                                                                                                                                                                           T H E R O B O T C O N T I N U O U S LY U P D AT E S T H E M A P D U R I N G R U N T I M E A N D P R I N T S A L I V E C O N S O L E
                                                                                                                                               D I S TA N C E S A C R O S S A W I D E F I E L D O F V I E W A N D
                                                                                                                                                                                                                                           VISUALIZATION OF THE LABYRINTH FOR EASIER DEBUGGING AND MONITORING.
SIMULATION ENVIRONMENT. IT ASSISTS THE ROBOT IN
                                                                                                                                                                                                                                           V I S U A L I Z AT I O N O F T H E L A B Y R I N T H F O R E A S I E R D E B U G G I N G A N D M O N I T O R I N G .
S I M U L AT I O N E N V I R O N M E N T . I T A S S I S T S T H E R O B O T I N                                                               CREATE AN ACCURATE REPRESENTATION OF THE
                                                                                                                                               C R E AT E A N A C C U R AT E R E P R E S E N TAT I O N O F T H E
                                                                                                                                                                                                                                           THE EXPLORATION ALGORITHM CONSTANTLY SEARCHES FOR THE CLOSEST SAFE UNEXPLORED CELL
                                                                                                                                                                                                                                           T H E E X P L O R AT I O N A L G O R I T H M C O N S TA N T LY S E A R C H E S F O R T H E C L O S E S T S A F E U N E X P L O R E D C E L L

IDENTIFYING SPECIAL ZONES AND ADAPTING ITS BEHAVIOR
I D E N T I F Y I N G S P E C I A L Z O N E S A N D A D A P T I N G I T S B E H AV I O R                                                       MAZE. LIDAR WAS SELECTED BECAUSE IT PROVIDES
                                                                                                                                               M A Z E . L I D A R WA S S E L E C T E D B E C A U S E I T P R O V I D E S
                                                                                                                                                                                                                                           AND REMOVES UNREACHABLE OR DANGEROUS POSITIONS FROM THE EXPLORATION LIST.
                                                                                                                                                                                                                                           A N D R E M O V E S U N R E A C H A B L E O R D A N G E R O U S P O S I T I O N S F R O M T H E E X P L O R AT I O N L I S T .

ACCORDINGLY. THIS SENSOR WAS SELECTED BECAUSE IT
A C C O R D I N G LY . T H I S S E N S O R WA S S E L E C T E D B E C A U S E I T
                                                                                                                                               HIGHLY ACCURATE DISTANCE MEASUREMENTS AND
                                                                                                                                               H I G H LY A C C U R AT E D I S TA N C E M E A S U R E M E N T S A N D

                                                                                                                                               SIGNIFICANTLY IMPROVES NAVIGATION
PROVIDES FAST AND RELIABLE SURFACE RECOGNITION WITH
                                                                                                                                               S I G N I F I C A N T LY I M P R O V E S N AV I G AT I O N
P R O V I D E S FA S T A N D R E L I A B L E S U R FA C E R E C O G N I T I O N W I T H
                                                                                                                                               RELIABILITY AND PATHFINDING PERFORMANCE.
                                                                                                                                               R E L I A B I L I T Y A N D PA T H F I N D I N G P E R F O R M A N C E .

MINIMAL COMPUTATIONAL REQUIREMENTS. COMPARED TO
M I N I M A L C O M P U T A T I O N A L R E Q U I R E M E N T S . C O M PA R E D T O
                                                                                                                                               COMPARED TO USING ONLY SHORT-RANGE SENSORS,
                                                                                                                                               C O M PA R E D T O U S I N G O N L Y S H O R T - R A N G E S E N S O R S ,                                                            VICTIM AND HAZARD DETECTION
                                                                                                                                                                                                                                                                                     VICTIM AND HAZARD DETECTION

CAMERA-BASED FLOOR ANALYSIS, THE COLOUR SENSOR OFFERS
C A M E R A - B A S E D F L O O R A N A LY S I S , T H E C O L O U R S E N S O R O F F E R S                                                   LIDAR ENABLES BETTER MAPPING OF LARGER AREAS
                                                                                                                                               LIDAR ENABLES BETTER MAPPING OF LARGER AREAS                                               WHEN THE
                                                                                                                                                                                                                                                T HE ROBOT DETECTS A POSSIBLE VICTIM OR HAZARD, IT CAPTURES AN IMAGE AND SENDS IT TO
                                                                                                                                                                                                                                          WHEN THE ROBOT DETECTS A POSSIBLE VICTIM OR HAZARD, IT CAPTURES AN IMAGE AND SENDS IT TO

SIMPLER IMPLEMENTATION AND FASTER RESPONSE TIMES FOR
S I M P L E R I M P L E M E N T A T I O N A N D FA S T E R R E S P O N S E T I M E S F O R
                                                                                                                                               AND IMPROVES AUTONOMOUS DECISION-MAKING.
                                                                                                                                               AND IMPROVES AUTONOMOUS DECISION-MAKING.                                                   THE AI RECOGNITION SYSTEM.
                                                                                                                                                                                                                                          THE AI RECOGNITION SYSTEM.

                                                                                                                                                                                                                                          THE SOFTWARE COMBINES TWO DETECTION METHODS:
SPECIFIC TASKS.
S P E C I F I C TA S K S .
                                                                                                                                                                                                                                          T H E S O F T WA R E C O M B I N E S T WO D E T E C T I O N M E T H O D S :

                                                                                                                                                                                                                                          MAT HEMATICAL DETECTION
                                                                                                                                                                                                                                          MATHEMATICAL
                                                                                                                                                                                                                                          M AT H E M AT I C A L D E T E C T I O N

                                                                                                                                                                                                                                          CIRCULAR HAZARDS (C/F/O/P) ARE DETECTED USING HSV COLOR ANALYSIS.
                                                                                                                                                                                                                                          C I R C U L A R H A Z A R D S ( C / F / O / P ) A R E D E T E C T E D U S I N G H S V C O L O R A N A LY S I S .

                                                                                                                                                                                                                                           THE PROGRAM SAMPLES MULTIPLE COLORED RINGS, CONVERTS COLORS INTO NUMERICAL VALUES AND
                                                                                                                                                                                                                                           T H E P R O G R A M S A M P L E S M U LT I P L E C O L O R E D R I N G S , C O N V E R T S C O L O R S I N T O N U M E R I C A L VA L U E S A N D

                                                                                                                                                                                                                                          CALCULATES THE FINAL RESULT MATHEMATICALLY.
                                                                                                                                                                                                                                          C A L C U L AT E S T H E F I N A L R E S U LT M AT H E M AT I C A L LY .

                                             CAMERAS:
                                             CAMERAS:
                                                                                                                                                                         INERTIAL UNIT
                                                                                                                                                                         INERTIAL UNIT                                                    AI DETECTION
                                                                                                                                                                                                                                          AI DETECTION

                                                                                                                                              THE ROBOT USES AN INERTIAL UNIT (IMU) TO MEASURE                                            LETTER VICTIMS (H/S/U) ARE RECOGNIZED USING A YOLO NEURAL NETWORK MODEL TRAINED FOR
      THE ROBOT USES 2 CAMERAS CONNECTED TO AN AI-BASED COMPUTER
      THE ROBOT USES 2 CAMERAS CONNECTED TO AN AI-BASED COMPUTER
                                                                                                                                               THE ROBOT USES AN INERTIAL UNIT (IMU) TO MEASURE                                           LETTER VICTIMS (H/S/U) ARE RECOGNIZED USING A YOLO NEURAL NETWORK MODEL TRAINED FOR

                                                                                                                                              ROTATION, ORIENTATION, AND ACCELERATION. THIS SENSOR
                                                                                                                                              R O TAT I O N , O R I E N TAT I O N , A N D A C C E L E R AT I O N . T H I S S E N S O R
                                                                                                                                                                                                                                          VICTIM CLASSIFICATION.
      VISION SYSTEM TRAINED FOR VICTIM DETECTION. THE CAMERAS ARE
      VISION SYSTEM TRAINED FOR VICTIM DETECTION. THE CAMERAS ARE
                                                                                                                                              HELPS MAINTAIN STABLE MOVEMENT, ACCURATE TURNING
                                                                                                                                                                                                                                          V I C T I M C L A S S I F I C AT I O N .

      USED TO RECOGNIZE VICTIMS, ANALYZE THE ENVIRONMENT, AND
                                                                                                                                              H E L P S M A I N TA I N S TA B L E M O V E M E N T , A C C U R AT E T U R N I N G
                                                                                                                                                                                                                                          THE SOFTWARE ALSO INCLUDES: CONFIDENCE FILTERING, FAKE VICTIM REJECTION, SIZE AND RATIO
                                                                                                                                                                                                                                          T H E S O F T WA R E A L S O I N C L U D E S : C O N F I D E N C E F I LT E R I N G , FA K E V I C T I M R E J E C T I O N , S I Z E A N D R A T I O
      U S E D T O R E C O G N I Z E V I C T I M S , A N A LY Z E T H E E N V I R O N M E N T , A N D
                                                                                                                                              ANGLES, AND ORIENTATION AWARENESS DURING
                                                                                                                                              A N G L E S , A N D O R I E N TAT I O N AWA R E N E S S D U R I N G
                                                                                                                                                                                                                                          VALIDATION, COOLDOWN PROTECTION TO AVOID DUPLICATE VICTIM REPORTS
      SUPPORT AUTONOMOUS RESCUE OPERATIONS. TWO CAMERAS WERE
      S U P P O R T A U T O N O M O U S R E S C U E O P E R AT I O N S . T WO C A M E R A S W E R E
                                                                                                                                              NAVIGATION. THE IMU WAS CHOSEN BECAUSE IT IMPROVES
                                                                                                                                              N AV I G AT I O N . T H E I M U WA S C H O S E N B E C A U S E I T I M P R O V E S
                                                                                                                                                                                                                                          VA L I D A T I O N , C O O L D O W N P R O T E C T I O N T O AV O I D D U P L I C A T E V I C T I M R E P O R T S

      SELECTED INSTEAD OF A SINGLE CAMERA TO INCREASE THE FIELD OF
      SELECTED INSTEAD OF A SINGLE CAMERA TO INCREASE THE FIELD OF                                                                            TURNING PRECISION AND PROVIDES RELIABLE ORIENTATION
                                                                                                                                              T U R N I N G P R E C I S I O N A N D P R O V I D E S R E L I A B L E O R I E N TAT I O N

      VIEW AND REDUCE BLIND SPOTS DURING NAVIGATION. CAMERAS
      V I E W A N D R E D U C E B L I N D S P O T S D U R I N G N AV I G AT I O N . C A M E R A S                                             DATA DURING MOVEMENT. COMPARED TO USING ONLY WHEEL
                                                                                                                                              D A T A D U R I N G M O V E M E N T . C O M PA R E D T O U S I N G O N L Y W H E E L

      COMBINED WITH ARTIFICIAL INTELLIGENCE PROVIDE MORE FLEXIBLE
      COMBINED WITH ARTIFICIAL INTELLIGENCE PROVIDE MORE FLEXIBLE                                                                             CALCULATIONS, THE INERTIAL UNIT ALLOWS MORE ACCURATE
                                                                                                                                              C A L C U L AT I O N S , T H E I N E R T I A L U N I T A L L O W S M O R E A C C U R AT E

      AND ACCURATE VICTIM DETECTION COMPARED TO SIMPLER COLOR-
      A N D A C C U R A T E V I C T I M D E T E C T I O N C O M PA R E D T O S I M P L E R C O L O R -                                        CONTROL WHEN NAVIGATING COMPLEX RESCUE PATHS.
                                                                                                                                              C O N T R O L W H E N N A V I G A T I N G C O M P L E X R E S C U E PA T H S .

      BASED OR SINGLE-SENSOR SOLUTIONS.
      BASED OR SINGLE-SENSOR SOLUTIONS.

                                                                          SENSOR SELECTION STRATEGY
                                                                          S E N S O R S E L E C T I O N S T R AT E G Y

        THE ROBOT WAS DESIGNED USING A COMBINATION OF COMPLEMENTARY SENSORS INSTEAD OF RELYING ON A SINGLE SENSING SYSTEM.
        T H E R O B O T WA S D E S I G N E D U S I N G A C O M B I N AT I O N O F C O M P L E M E N TA R Y S E N S O R S I N S T E A D O F R E LY I N G O N A S I N G L E S E N S I N G S Y S T E M .

        EACH SENSOR WAS SELECTED BASED ON ITS STRENGTHS IN ACCURACY, RESPONSE SPEED, RELIABILITY, AND COMPUTATIONAL EFFICIENCY.
        E A C H S E N S O R WA S S E L E C T E D B A S E D O N I T S S T R E N G T H S I N A C C U R A C Y , R E S P O N S E S P E E D , R E L I A B I L I T Y , A N D C O M P U TAT I O N A L E F F I C I E N C Y .

        DISTANCE SENSORS PROVIDE FAST LOCAL OBSTACLE DETECTION, LIDAR ENABLES ACCURATE MAPPING AND PATH PLANNING, CAMERAS
        D I S T A N C E S E N S O R S P R O V I D E F A S T L O C A L O B S T A C L E D E T E C T I O N , L I D A R E N A B L E S A C C U R A T E M A P P I N G A N D PA T H P L A N N I N G , C A M E R A S

        ALLOW AI-BASED VICTIM RECOGNITION, WHILE GPS AND THE INERTIAL UNIT IMPROVE LOCALIZATION AND MOVEMENT PRECISION.
        A L L O W A I - B A S E D V I C T I M R E C O G N I T I O N , W H I L E G P S A N D T H E I N E R T I A L U N I T I M P R O V E L O C A L I Z AT I O N A N D M O V E M E N T P R E C I S I O N .

        COMBINING THESE TECHNOLOGIES INCREASES RELIABILITY AND REDUCES THE WEAKNESSES OF INDIVIDUAL SENSORS, RESULTING IN MORE
        C O M B I N I N G T H E S E T E C H N O L O G I E S I N C R E A S E S R E L I A B I L I T Y A N D R E D U C E S T H E W E A K N E S S E S O F I N D I V I D U A L S E N S O R S , R E S U LT I N G I N M O R E

        STABLE AUTONOMOUS NAVIGATION THROUGHOUT THE RESCUE SIMULATION ENVIRONMENT.
        S TA B L E A U T O N O M O U S N AV I G AT I O N T H R O U G H O U T T H E R E S C U E S I M U L A T I O N E N V I R O N M E N T .

                               ABOUT CROATIA
                               A B O U T C R O AT I A

CROATIA IS A MEDITERRANEAN COUNTRY KNOWN FOR ITS BEAUTIFUL
C R O AT I A I S A M E D I T E R R A N E A N C O U N T R Y K N O W N F O R I T S B E A U T I F U L

ADRIAT IC COAST, CRYSTAL-CLEAR SEA, HISTORIC CITIES AND RICH
ADRIATIC
A D R I AT I C C O A S T , C R Y S TA L - C L E A R S E A , H I S T O R I C C I T I E S A N D R I C H

CULTURAL HERITAGE. THE COUNTRY IS HOME TO MORE THAN A
C U LT U R A L H E R I TA G E . T H E C O U N T R Y I S H O M E T O M O R E T H A N A

THOUSAND ISLANDS, NUMEROUS NATIONAL PARKS AND CITIES SUCH AS
T H O U S A N D I S L A N D S , N U M E R O U S N A T I O N A L PA R K S A N D C I T I E S S U C H A S

DUBROVNIK, SPLIT AND ZAGREB. CROATIA IS ALSO RECOGNIZED
D U B R O V N I K , S P L I T A N D Z A G R E B . C R O AT I A I S A L S O R E C O G N I Z E D

WORLDWIDE FOR FOOTBALL, WITH THE NATIONAL TEAM ACHIEVING
WO R L D W I D E F O R F O O T B A L L , W I T H T H E N AT I O N A L T E A M A C H I E V I N G

MAJOR INTERNATIONAL SUCCESS, INCLUDING REACHING THE 2018 FIFA
M A J O R I N T E R N A T I O N A L S U C C E S S , I N C L U D I N G R E A C H I N G T H E 2 0 1 8 F I FA

WORLD CUP FINAL AND WINNING BRONZE MEDALS IN 1998 AND 2022.

                                                                                      OUR TEAM
                                                                                      OUR TEAM                                                                                                                                                                        PAST SUCCESSES
                                                                                                                                                                                                                                                                      PA S T S U C C E S S E S

                                                                                                                   LOVRO ŽIGMAN
                                                                                                                   LOVRO ŽIGMAN                                                                                                                   AS A MEMBER OF TEAM HDR LOKOMOTIVA,
                                                                                                                                                                                                                                                  A S A M E M B E R O F T E A M H D R L O K O M O T I VA ,

                                                                        TEAM CAPTAIN, ROBOT DESIGNER AND RESPONSIBLE FOR ROBOT
                                                                        T E A M C A P TA I N , R O B O T D E S I G N E R A N D R E S P O N S I B L E F O R R O B O T                                                                              LOVRO ŽIGMAN ACHIEVED 1ST PLACE IN
                                                                                                                                                                                                                                                  LOVRO ŽIGMAN ACHIEVED 1ST PLACE IN

                                                                          NAVIGATION AND AUTONOMOUS MOVEMENT THROUGH THE
                                                                              N AV I G AT I O N A N D A U T O N O M O U S M O V E M E N T T H R O U G H T H E                                                                                     SUPERTEAMS AND 2ND PLACE INDIVIDUAL
                                                                                                                                                                                                                                                  SUPERTEAMS AND 2ND PLACE INDIVIDUAL

                                                                            RESCUE SIMULATION MAZE. DEVELOPS AND OPTIMIZES
                                                                                  R E S C U E S I M U L AT I O N M A Z E . D E V E L O P S A N D O P T I M I Z E S
                                                                                                                                                                                                                                                  AT 2025 EUROPEAN RCJ COMPETITION IN
                                                                                                                                                                                                                                                  AT 2 0 2 5 E U R O P E A N R C J C O M P E T I T I O N I N

                                                                             PATHFINDING ALGORITHMS, MOVEMENT LOGIC, AND
                                                                                     PA T H F I N D I N G A L G O R I T H M S , M O V E M E N T L O G I C , A N D
                                                                                                                                                                                                                                                  BARI IN THE SOCCER LIGHTWEIGHT ENTRY
                                                                                                                                                                                                                                                  BARI IN THE SOCCER LIGHTWEIGHT ENTRY

                                                                           DECISION-MAKING SYSTEMS THAT ALLOW THE ROBOT TO
                                                                                D E C I S I O N - M A K I N G S Y S T E M S T H AT A L L O W T H E R O B O T T O
                                                                                                                                                                                                                                                  CATEGORY.
                                                                                                                                                                                                                                                  C AT E G O R Y .

                                                                        EFFICIENTLY NAVIGATE RESCUE ENVIRONMENTS. COORDINATES
                                                                         E F F I C I E N T LY N AV I G AT E R E S C U E E N V I R O N M E N T S . C O O R D I N AT E S

                                                                        TEAM ACTIVITIES AND ASSISTS WITH TESTING AND DEBUGGING.
                                                                        TEAM ACTIVITIES AND ASSISTS WITH TESTING AND DEBUGGING.
                                                                                                                                                                                                                                                  AS A MEMBER OF KICKTRON Z, LUKA KOLARIĆ
                                                                                                                                                                                                                                                  AS A MEMBER OF KICKTRON Z, LUKA KOLARI Ć
                                                                                                                                                                                                                                                  ACHIEVED 3RDPLACE IN SUPERTEAMS AT 2024
                                                                                                                                                                                                                                                  A C H I E V E D 3 R D P L A C E I N S U P E R T E A M S AT 2 0 2 4

                                                                                                                                                                                                                                                  WORLD RCJ COMPETITION IN THE
                                                                                                                                                                                                                                                  WORLD RCJ COMPETITION IN THE

                                                                                                                                                                                                                                                  NETHERLANDS IN SOCCER OPEN CATEGORY. HE
                                                                                                                                                                                                                                                  N E T H E R L A N D S I N S O C C E R O P E N C AT E G O R Y . H E

                                                                                                                        LUKA KOLARIĆ
                                                                                                                        LUKA KOLARIĆ
                                                                                                                                                                                                                                                  ALSO ACHIVED 3RD PLACE AT ASIA PACIFIC
                                                                                                                                                                                                                                                  A L S O A C H I V E D 3 R D P L A C E A T A S I A PA C I F I C

                                                                                                                                                                                                                                                  2025. COMPETITION IN RCAP COSPACE RESCUE
                                                                                                                                                                                                                                                  2 0 2 5 . C O M P E T I T I O N I N R C A P C O S PA C E R E S C U E

                                                                         TEAM CO-CAPTAIN AND AI DEVELOPER RESPONSIBLE FOR CAMERA
                                                                          T E A M C O - C A P TA I N A N D A I D E V E L O P E R R E S P O N S I B L E F O R C A M E R A                                                                          U19 CATEGORY. AT 2025 EUROPEAN RCJ
                                                                                                                                                                                                                                                  U 1 9 C AT E G O R Y . AT 2 0 2 5 E U R O P E A N R C J

                                                                        INTEGRATION AND TRAINING THE ARTIFICIAL INTELLIGENCE MODEL
                                                                        I N T E G R AT I O N A N D T R A I N I N G T H E A R T I F I C I A L I N T E L L I G E N C E M O D E L
                                                                                                                                                                                                                                                  COMPETITION IN BARI HE WON 3RD PLACE IN
                                                                                                                                                                                                                                                  COMPETITION IN BARI HE WON 3RD PLACE IN

                                                                           USED FOR VICTIM DETECTION. WORKS ON COMPUTER VISION
                                                                               USED FOR VICTIM DETECTION. WORKS ON COMPUTER VISION
                                                                                                                                                                                                                                                  RESCUE LINE CATEGORY AS A MEMBER OF
                                                                                                                                                                                                                                                  R E S C U E L I N E C AT E G O R Y A S A M E M B E R O F

                                                                                                                                                                                                                                                  ŠKOLSKA KNJIGA CRO TEAM.
                                                                        SYSTEMS, IMAGE PROCESSING, AND OPTIMIZATION OF DETECTION
                                                                                                                                                                                                                                                  ŠKOLSKA KNJIGA CRO TEAM.
                                                                         S Y S T E M S , I M A G E P R O C E S S I N G , A N D O P T I M I Z AT I O N O F D E T E C T I O N

                                                                        ACCURACY WHILE ALSO CONTRIBUTING TO SOFTWARE TESTING AND
                                                                        A C C U R A C Y W H I L E A L S O C O N T R I B U T I N G T O S O F T WA R E T E S T I N G A N D

                                                                                       ROBOT PERFORMANCE ANALYSIS.
                                                                                                             R O B O T P E R F O R M A N C E A N A LY S I S .                                                                                     AS A MEMBER OF TEAM RAGUSA CRO,
                                                                                                                                                                                                                                                  AS A MEMBER OF TEAM RAGUSA CRO,

                                                                                                                                                                                                                                                  ORSAT KRALJ ACHIEVED 3RD PLACE AT
                                                                                                                                                                                                                                                  O R S AT K R A L J A C H I E V E D 3 R D P L A C E AT

                                                                                                                                                                                                                                                  2025 EUROPEAN RCJ COMPETITION IN
                                                                                                                                                                                                                                                  2025 EUROPEAN RCJ COMPETITION IN

                                                                                                                                                                                                                                                  BARI IN RESCUE SIMULATION CATEGORY.
                                                                                                                                                                                                                                                  B A R I I N R E S C U E S I M U L AT I O N C AT E G O R Y .

                                                                                                                                                                                                                                                  HE HAS ALSO PARTICIPATED AT WORLD
                                                                                                                                                                                                                                                  H E H A S A L S O PA R T I C I PA T E D A T W O R L D

                                                                                                                         ORSAT KRALJ
                                                                                                                         O R S AT K R A L J
                                                                                                                                                                                                                                                  ROBOCUP JUNIOR 2023. COMPETITION IN
                                                                                                                                                                                                                                                  ROBOCUP JUNIOR 2023. COMPETITION IN

                                                                                                                                                                                                                                                  BORDEAUX ALONGSIDE LUKA KOLARIĆ Ć
                                                                        SOFTWARE SUPPORT MEMBER AND POSTER DESIGNER RESPONSIBLE
                                                                                                                                                                                                                                                  BORDEAUX ALONGSIDE LUKA KOLARI
                                                                        S O F T WA R E S U P P O R T M E M B E R A N D P O S T E R D E S I G N E R R E S P O N S I B L E

                                                                              FOR SIMULATION TESTING, CALIBRATION, AND VISUAL
                                                                                      F O R S I M U L AT I O N T E S T I N G , C A L I B R AT I O N , A N D V I S U A L

                                                                           PRESENTATION MATERIALS. ASSISTS IN PROGRAMMING AND
                                                                               P R E S E N TAT I O N M AT E R I A L S . A S S I S T S I N P R O G R A M M I N G A N D                                                                            AT THIS YEARS CROATIAN NATIONAL
                                                                                                                                                                                                                                                 AT THIS YEARS CROATIAN NATIONAL

                                                                         DEBUGGING ROBOT BEHAVIOR IN DIFFERENT RESCUE SCENARIOS,
                                                                           D E B U G G I N G R O B O T B E H AV I O R I N D I F F E R E N T R E S C U E S C E N A R I O S ,                                                                      COMPETITON, TEAM HAS ACHIVED 2ND
                                                                                                                                                                                                                                                 COMPETITON, TEAM HAS ACHIVED 2ND

                                                                             ANALYZES SYSTEM PERFORMANCE, AND CONTRIBUTES TO
                                                                                   A N A LY Z E S S Y S T E M P E R F O R M A N C E , A N D C O N T R I B U T E S T O                                                                            PLACE IN RCJ RESCUE SIMULATION TO
                                                                                                                                                                                                                                                 PLACE IN RCJ RESCUE SIMULATION TO

                                                                            DOCUMENTATION AND TEAM PRESENTATION PREPARATION.
                                                                                 D O C U M E N T A T I O N A N D T E A M P R E S E N T A T I O N P R E PA R A T I O N .
                                                                                                                                                                                                                                                 QUALIFY FOR WORLD COMPETITION IN
                                                                                                                                                                                                                                                 QUALIFY FOR WORLD COMPETITION IN

                                                                                                                                                                                                                                                 INCHEON
                                                                                                                                                                                                                                                 INCHEON

Open as plain text

1 page, rendered as images so they load quickly. The text above is the document's own, extracted from the PDF.

Download the original PDF (3.3 MB) from GitHub

Presentation video

Hosted on YouTube. The player loads only when you press play.

Open in YouTube

Bill of materials

Shown as the original PDF, because this one is smaller that way and its text stays selectable and searchable.

Open Bill of materials

Team description paper

Shown as the original PDF, because this one is smaller that way and its text stays selectable and searchable.

Open Team description paper

Engineering journal

Shown as the original PDF, because this one is smaller that way and its text stays selectable and searchable.

Open Engineering journal

Source code

The team's own source code, 5.4 MB. It is a download rather than part of this page, because a zip is something you open on your computer. It comes from GitHub, which some school networks block.

Download UNIQA CRO Team's source code